به دلیل نوسانات نرخ ارز، قیمت نهایی محصولات ممکن است تغییر کند. لطفاً هنگام ثبت سفارش، قیمت نهایی را با واحد فروش هماهنگ فرمایید.


نحوه محاسبه گشتاور در گیربکس خورشیدی

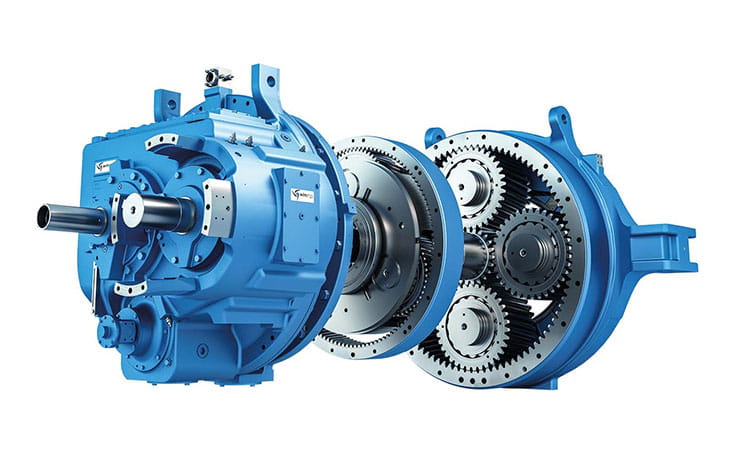
نحوه محاسبه گشتاور در گیربکس خورشیدی؛ مبانی دینامیکی، فرمولهای کاربردی و ضرایب اصلاحی مهندسی
در مهندسی مکانیک و طراحی سیستمهای انتقال قدرت، محاسبه دقیق بار و توان موتور شرط اول دوام مکانیکی ماشینآلات است. گیربکسهای خورشیدی یا سیارهای به دلیل دارا بودن چگالی توان بسیار بالا، ابعاد کوچک و تقسیم بار بین چند دنده هرزگرد، انتخابی ایدهآل برای کاربردهای با گشتاورهای سنگین به شمار میروند. اگر فرآیند برآورد نیرو و بار مقاوم به درستی انجام نشود، با دو سناریوی نامطلوب روبرو خواهیم شد: یا سیستم دچار اوردیزاین (Overdesign) شده و هزینههای اولیه خرید به شکل غیرمنطقی بالا میرود، یا در اثر آندردیزاین (Underdesign)، دندانهها و بیرینگها زیر بار خستگی ناشی از شوکهای مکانیکی خرد میشوند. تسلط بر نحوه محاسبه گشتاور در گیربکس خورشیدی پایهایترین مهارتی است که طراحان ماشینآلات، کارشناسان نگهداری و خریداران تجهیزات صنعتی باید به آن مسلط باشند. در این مقاله به بررسی فرمولهای پایهای، تحلیل راندمان طبقات، ضرایب اطمینان، گشتاور استارتی و یک نمونه حل عددی کاربردی میپردازیم.
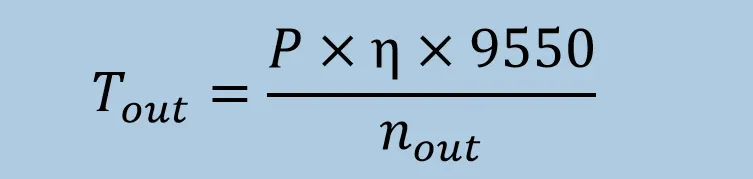
مفاهیم پایه؛ رابطه بین توان، سرعت دورانی و گشتاور
گشتاور (Torque) مفهومی برداری است که تمایل یک نیرو برای چرخش یک جسم حول یک محور را مشخص میکند و با واحد نیوتنمتر ($N \cdot m$) اندازهگیری میشود. رابطه بنیادی فیزیک میان توان مکانیکی، دور موتور و گشتاور به صورت زیر تعریف میشود:
$$P = T \times \omega$$
در این فرمول:
– $P$ توان مکانیکی بر حسب وات ($W$) است.
– $T$ گشتاور بر حسب نیوتنمتر ($N \cdot m$) است.
– $\omega$ سرعت زاویهای بر حسب رادیان بر ثانیه ($rad/s$) است.
اگر سرعت زاویهای را بر اساس دور بر دقیقه (RPM) که متداولترین واحد در صنعت است بنویسیم، رابطه کلاسیک مهندسی به دست میآید:
$$T = \frac{9550 \times P}{n}$$
در این رابطه مهندسی، $P$ توان بر حسب کیلووات ($kW$) و $n$ سرعت چرخش بر حسب دور بر دقیقه ($RPM$) است. این رابطه نشان میدهد که در یک توان ثابت، هر چقدر سرعت چرخش کاهش یابد، گشتاور خروجی به صورت خطی بالا میرود؛ و این دقیقا وظیفه اصلی گیربکسهای کاهنده خورشیدی در خطوط تولید است.
رابطه سینماتیکی و نقش نسبت تبدیل در تقویت گشتاور
گیربکس خورشیدی از سه المان اصلی چرخدنده خورشیدی (Sun Gear)، چرخدندههای سیارهای (Planet Gears) متصل به کریر و دنده رینگی داخلی (Ring Gear) تشکیل شده است. نسبت تبدیل سینماتیکی که با حرف $i$ نشان داده میشود، تعیینکننده ضریب کاهش دور و افزایش گشتاور است.
فرمول پایهای نسبت دور در حالت استاندارد که رینگ ثابت، خورشیدی ورودی و کریر خروجی است به صورت زیر است:
$$i = 1 + \frac{Z_{ring}}{Z_{sun}}$$
که در آن $Z_{ring}$ تعداد دندانههای رینگی و $Z_{sun}$ تعداد دندانههای خورشیدی مرکزی است.
در حالت ایدهآل و بدون در نظر گرفتن تلفات اصطکاکی، گشتاور خروجی ($T_2$) حاصلضرب مستقیم گشتاور ورودی ($T_1$) در نسبت تبدیل ($i$) خواهد بود:
$$T_{2,ideal} = T_1 \times i$$
اما در دنیای واقعی، اصطکاک لغزشی و غلتشی بین دندانهها، مقاومت روغن روانکار و تنشهای برشی موجب افت انرژی میشوند. بنابراین، نحوه محاسبه گشتاور در گیربکس خورشیدی باید لزوما راندمان مکانیکی هر طبقه را در محاسبات دخالت دهد.
تاثیر راندمان طبقات در تعیین گشتاور واقعی خروجی
گیربکسهای خورشیدی راندمان بسیار بالاتری نسبت به سیستمهای حلزونی یا هلیکال سنتی دارند. هر طبقه یا استیج (Stage) خورشیدی به طور معمول دارای راندمانی بین ۹۷ تا ۹۸ درصد (۰.۹۷ تا ۰.۹۸) است. با اضافه شدن استیجها جهت دستیابی به نسبت تبدیلهای بسیار بزرگ، راندمان کل سیستم طبق قاعده زیر افت میکند:
$$\eta_{total} = \eta_1 \times \eta_2 \times \dots \times \eta_k = (\eta_{stage})^k$$
که در آن $k$ تعداد طبقات خورشیدی درون پوسته است.
بنابراین، فرمول گشتاور واقعی خروجی با در نظر گرفتن راندمان به این شکل تکمیل میشود:
$$T_2 = T_1 \times i \times \eta_{total}$$
یا با جایگذاری توان ورودی الکتروموتور:
$$T_2 = \frac{9550 \times P \times i \times \eta_{total}}{n_1}$$
درک این تفکیک مرحلهای در نحوه محاسبه گشتاور در گیربکس خورشیدی مانع از برآورد بیش از حد گشتاور در نسبتهای تبدیل بالای سه طبقه یا چهار طبقه خواهد شد.
تعیین گشتاور طراحی با اعمال ضریب سرویس
گشتاور نامی به دست آمده از فرمول بالا فقط برای شرایط ایدهآل، بار کاملا یکنواخت و کارکرد چند ساعته در روز معتبر است. در کاربریهای واقعی، بارگذاری همراه با شوک، ارتعاش و استارتهای پی در پی است. برای پیشگیری از خستگی مکانیکی دندانهها، مهندسان مفهومی به نام گشتاور محاسباتی یا گشتاور طراحی ($T_{2,design}$) را بر مبنای ضریب سرویس ($f_s$ یا $S.F.$) تعریف میکنند:
$$T_{2,design} = T_2 \times f_s$$
ضریب سرویس تابعی از سه متغیر اصلی است:
- نوع بار مکانیکی (یکنواخت، شوک متوسط، شوک سنگین)
- تعداد ساعات کارکرد دستگاه در شبانهروز (کمتر از ۸ ساعت، ۸ تا ۱۶ ساعت، دائمکار ۲۴ ساعته)
- تعداد دفعات استارت و استپ در هر ساعت
| نوع بار و تجهیز | کارکرد کمتر از ۸ ساعت در روز | کارکرد ۸ الی ۱۶ ساعت در روز | کارکرد پیوسته ۲۴ ساعته |
| :— | :— | :— | :— |
| **بار پیوسته و یکنواخت** (فنها، کانوایرهای سبک مونتاژ) | ۱.۰ | ۱.۱۵ | ۱.۳ |
| **شوک متوسط** (میکسر مایعات، اکسترودر، کانوایر فله) | ۱.۲۵ | ۱.۴ | ۱.۶ |
| **شوک سنگین و ضربهای** (سنگشکن، بالمیل، وینچ حفاری) | ۱.۶ | ۱.۸۵ | ۲.۰ تا ۲.۲ |
اگر این ضرایب در نحوه محاسبه گشتاور در گیربکس خورشیدی اعمال نشوند، گشتاور نامی گیربکس حتی در صورت همخوانی با توان موتور، در برابر شوکهای ناگهانی ایمن نبوده و کریر یا پینهای هرزگردها پس از چند ماه دچار تغییر شکل پلاستیک میشوند.
گشتاور شتابگیری و راهاندازی در شرایط اینرسی بالا
در تجهیزاتی نظیر سانتریفیوژها، درامهای سنگین نوار نقاله و بازوهای جرثقیل، گشتاور حالت کارکرد دائم تنها نیمی از ماجراست. بخش اعظم فشار روی دندانهها هنگام راهاندازی و شتابگیری سیستم رخ میدهد.
گشتاور دینامیکی شتابگیری از قانون دوم نیوتن برای حرکت دورانی تبعیت میکند:
$$T_{acc} = J_{total} \times \alpha$$
در این فرمول:
– $J_{total}$ ممان اینرسی کل سیستم منتقل شده به شافت مورد نظر بر حسب $kg \cdot m^2$ است.
– $\alpha$ شتاب زاویهای بر حسب $rad/s^2$ است که از تقسیم سرعت زاویهای نهایی بر زمان استارت ($\Delta t$) به دست میآید:
$$\alpha = \frac{\Delta \omega}{\Delta t} = \frac{2\pi \times \Delta n}{60 \times \Delta t}$$
ممان اینرسی بار که در سمت خروجی قرار دارد، هنگام انتقال به شافت ورودی گیربکس بر مجذور نسبت تبدیل تقسیم میشود:
$$J_{ref} = \frac{J_{load}}{i^2}$$
به این ترتیب، گشتاور پیک راهاندازی ($T_{peak}$) برابر است با:
$$T_{peak} = T_{load} + T_{acc}$$
گیربکس خورشیدی انتخاب شده باید گشتاور ماکزیمم لحظهای ($T_{2max}$) بالاتری نسبت به $T_{peak}$ داشته باشد تا مقاومت الاستیک دندانهها حفظ شود. پرداختن به این مسئله، دقت تحلیل در نحوه محاسبه گشتاور در گیربکس خورشیدی را به سطح حرفهای میرساند.
نمونه موردی و حل عددی گام به گام
برای درک کامل و کاربردی این مبحث، یک سناریوی صنعتی واقعی را قدم به قدم محاسبه میکنیم.
مشخصات ورودی پروژه:
– توان نامی الکتروموتور: $P = 15 \ kW$
– سرعت دورانی الکتروموتور: $n_1 = 1450 \ RPM$
– نسبت تبدیل مورد نیاز: $i = 35$ (دو استیج خورشیدی)
– راندمان هر استیج خورشیدی: $\eta_{stage} = 0.97$
– کاربری: درایو میکسر بتن با شوک کاری متوسط
– ساعات کاری: ۱۶ ساعت در شبانهروز
[توان موتور: 15kW و دور: 1450RPM] —> [محاسبه گشتاور ورودی: 98.8 N.m]
|
v
[ضریب سرویس: 1.45] <— [محاسبه گشتاور واقعی خروجی: 3259 N.m با راندمان 94%]
|
v
[گشتاور طراحی مورد نیاز نهایی: 4725 N.m]
گام اول: محاسبه گشتاور ورودی موتور ($T_1$)
$$T_1 = \frac{9550 \times 15}{1450} \approx 98.79 \ N \cdot m$$
گام دوم: محاسبه راندمان کل سیستم ($\eta_{total}$)
چون گیربکس دو استیج است:
$$\eta_{total} = 0.97 \times 0.97 \approx 0.9409$$
گام سوم: محاسبه گشتاور نامی خروجی ($T_2$)
$$T_2 = 98.79 \times 35 \times 0.9409 \approx 3253.3 \ N \cdot m$$
گام چهارم: تعیین ضریب سرویس و گشتاور طراحی ($T_{2,design}$)
با مراجعه به جدول ضرایب، برای میکسر با شوک متوسط و ۱۶ ساعت کار روزانه، ضریب سرویس برابر با $f_s = 1.45$ لحاظ میشود:
$$T_{2,design} = 3253.3 \times 1.45 \approx 4717.3 \ N \cdot m$$
**نتیجه انتخاب:** گیربکس خورشیدی انتخابی باید دارای گشتاور نامی کاتالوگی حداقل معادل ۴۷۵۰ الی ۵۰۰۰ نیوتنمتر باشد تا کارکردی بدون خرابی در طول سالها را ضمانت کند. این مثال ضرورت توجه به تمام پارامترها در نحوه محاسبه گشتاور در گیربکس خورشیدی را به وضوح اثبات میکند.
بررسی توان حرارتی؛ حلقه گمشده در محاسبات مکانیکی
یکی از خطاهای متداول در فرآیند محاسبات، نادیده گرفتن توان حرارتی گیربکس (Thermal Capacity) است. گشتاور خروجی ممکن است از نظر استحکام تنش دندانهها کاملا ایمن باشد، اما حرارت حاصل از اتلاف توان اصطکاکی در ابعاد فشرده گیربکس خورشیدی حبس شود:
$$P_{loss} = P_{in} \times (1 – \eta_{total})$$
در مثال قبل، تلفات توان به این صورت خواهد بود:
$$P_{loss} = 15 \times (1 – 0.9409) \approx 0.886 \ kW$$
این مقدار توان به صورت حرارت خالص آزاد میشود. اگر مساحت پوسته گیربکس نتواند این گرما را از طریق جابجایی طبیعی دفع کند، دمای روغن به بالای ۹۰ درجه سانتیگراد میرسد و فیلم روغن نازک میشود که منجر به تماس فلز با فلز میگردد. در محاسبات گشتاورهای سنگین، بررسی توان حرارتی مکمل اصلی محاسبات مکانیکی است.
برای تامین تجهیزات استاندارد با دیتاشیتهای دقیق مهندسی و دریافت مشاورههای فنی در خصوص صحهگذاری محاسبات گشتاور، همکاری با تامینکنندگان تخصصی اهمیت بالایی دارد؛ در این زمینه مجموعه پارس گیربکس بستری معتبر برای انتخاب و خرید انواع سیستمهای انتقال قدرت صنعتی ارائه میدهد.
سوالات متداول
**چرا گشتاور خروجی واقعی گیربکس خورشیدی کمتر از حاصلضرب گشتاور موتور در نسبت تبدیل است؟**
زیرا بخشی از توان ورودی به دلیل اصطکاک لغزشی بین دندانهها، مقاومت هیدرودینامیکی روغن و تلفات اصطکاکی ساچمههای بیرینگ به حرارت تبدیل شده و راندمان را به کمتر از صد در صد کاهش میدهد.
**ضریب سرویس در محاسبه گشتاور گیربکس خورشیدی چه نقشی دارد؟**
ضریب سرویس یک ضریب اطمینان است که خطرات ناشی از شوکهای بارگذاری، ارتعاشات دستگاه، دفعات استارت متوالی و ساعات طولانی کارکرد روزانه را پوشش میدهد تا گیربکس دچار خستگی زودرس نشود.
**آیا اینرسی بار روی گشتاور انتخابی گیربکس خورشیدی تاثیرگذار است؟**
بله، در تجهیزاتی با اینرسی بالا در لحظه شتابگیری و ترمز، گشتاور دینامیکی شدیدی ایجاد میشود که باید به گشتاور بار دائم اضافه گردد؛ در غیر این صورت پینهای کریر یا دندانهها میشکنند.
**تفاوت گشتاور نامی و گشتاور ماکزیمم در کاتالوگ گیربکسهای خورشیدی چیست؟**
گشتاور نامی مقداری است که گیربکس میتواند در تمام طول عمر مفید خود به صورت پیوسته تحمل کند، اما گشتاور ماکزیمم حداکثر باری است که سیستم صرفا در لحظات کوتاه استارت یا شوکهای گذرا بدون شکست سازهای تاب میآورد.
.png)